展示の様子
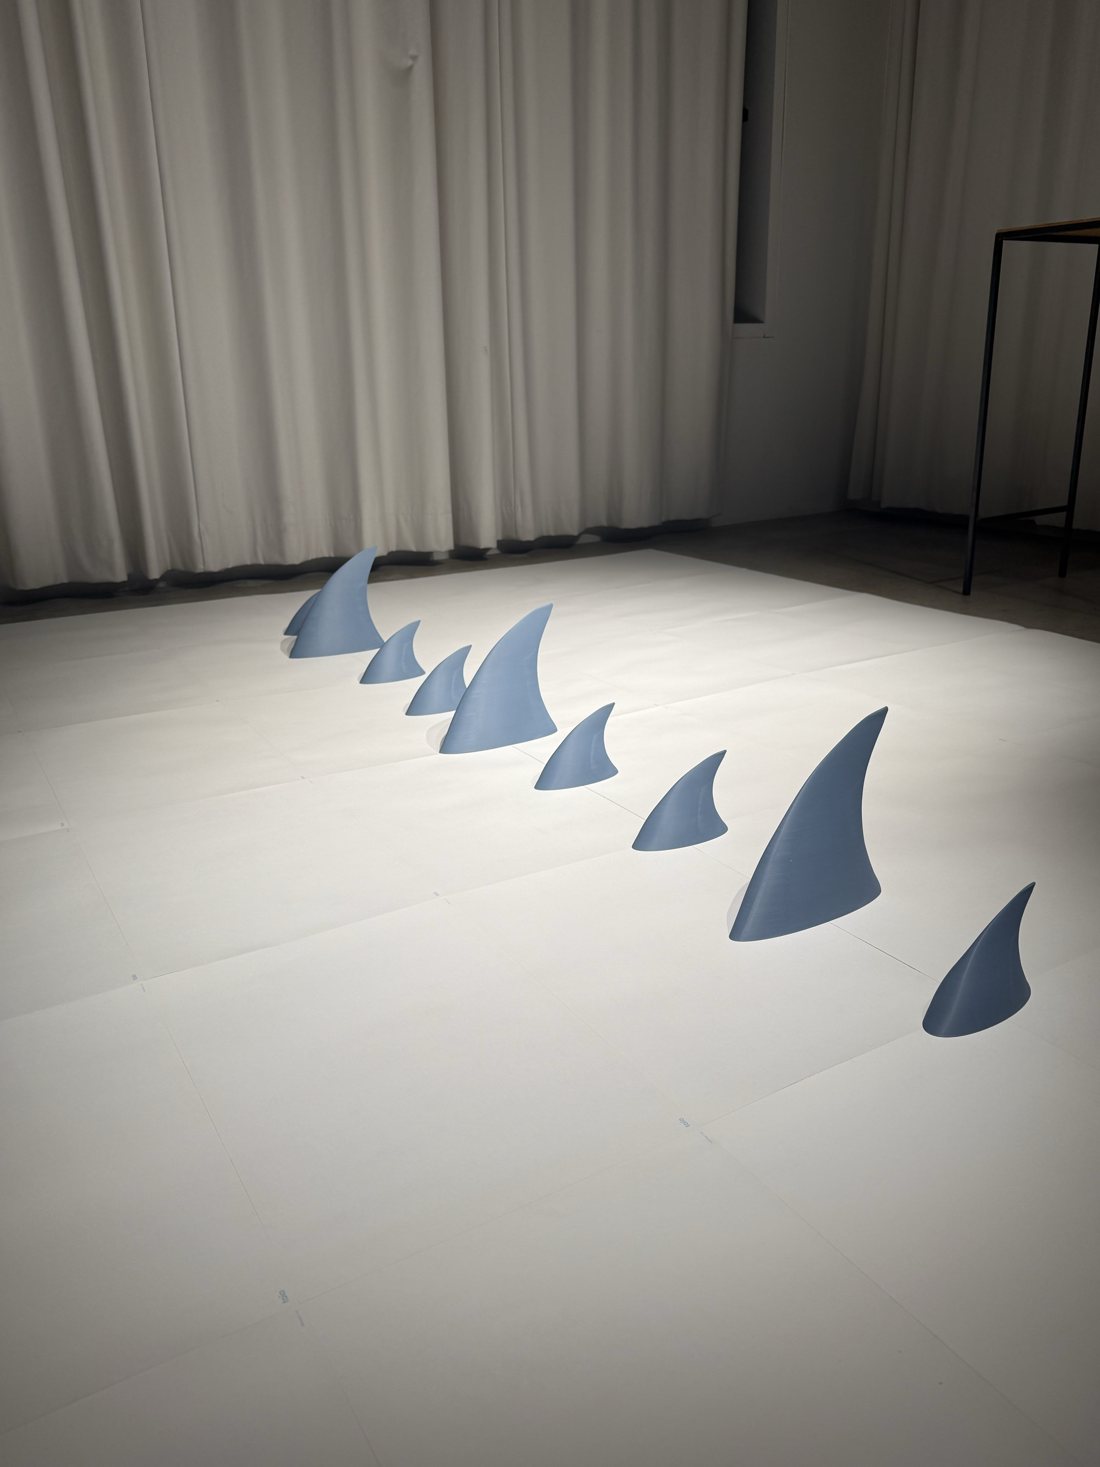
暗い部屋の白い床を、大小の背びれが泳ぐ。人が入ると集まって周りを巡り、歩けば後をついてくる。
映像は作者の投稿(10.17・10.18)から。初日の投稿には、いいね約 3,700・リポスト約 740 の反応があった(10.20 時点)。
来場者の反応
- @KurAruKサメがだんだん輪を狭めてくるので、想像がかき立てられて怖さが増した、という感想。
- @pegasus1210_しゃがんで見ると、大小の背びれが並び、小さい方が尾びれに見えて、1 匹の大きなサメが泳いでいるようで怖かった。後をついてくるのは可愛かった、という感想(映像も)。
- @hikaeme群れが鑑賞者を追い、近づくと取り囲んで回る様子と、LiDAR で位置を測って toio の群れを動かす仕組みの紹介。
- @yoshihira3939会場でサメに囲まれている様子の映像。
- @masakawaサメ映画好きとして、実物を見てみたいという反応。
来場者の投稿は、内容を短く紹介し、元の投稿にリンクしている。
作品について
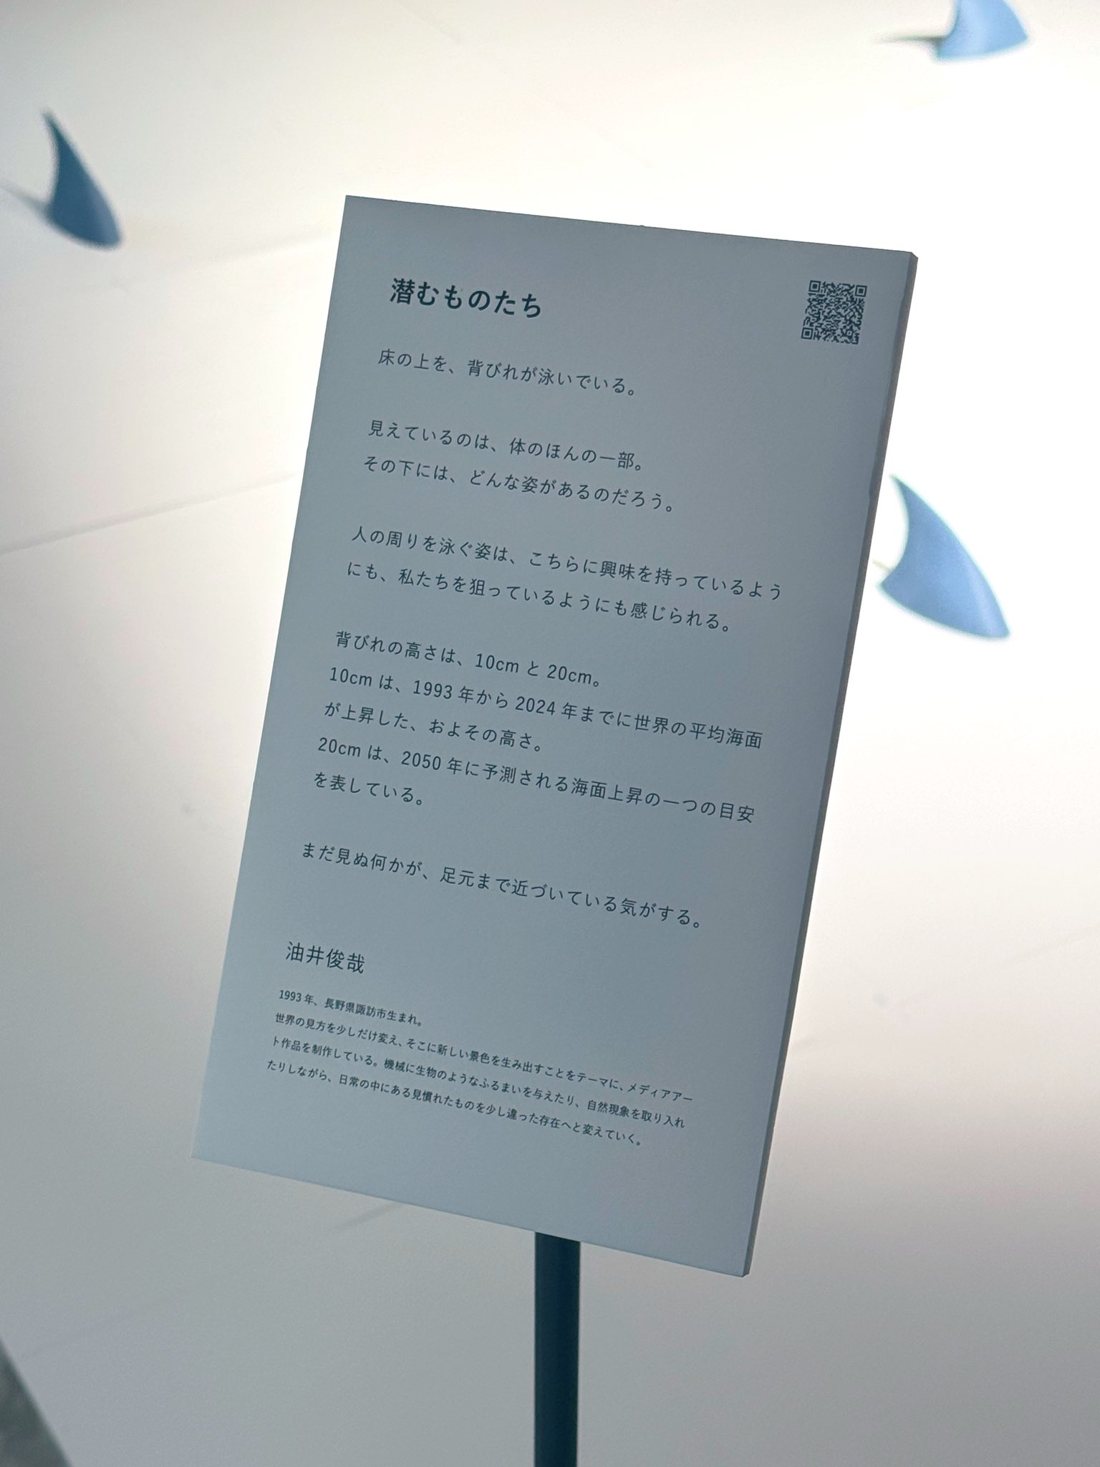
潜むものたち
床の上を、背びれが泳いでいる。
見えているのは、体のほんの一部。
その下には、どんな姿があるのだろう。
人の周りを泳ぐ姿は、こちらに興味を持っているようにも、私たちを狙っているようにも感じられる。
背びれの高さは、10cm と 20cm。
10cm は、1993 年から 2024 年までに世界の平均海面が上昇した、およその高さ。
20cm は、2050 年に予測される海面上昇の一つの目安を表している。
まだ見ぬ何かが、足元まで近づいている気がする。
- 展示
- HOMEWORKS 2026
- 会期
- 2026.10.17(土)– 10.18(日)
- 会場
- Blend Studio(大阪・西九条)
- 主催
- インスタ部
HOMEWORKS は、関西のメディアアートのコミュニティ「インスタ部」が 2016 年から続けている、体験型の作品が集まるグループ展。HOMEWORKS 2026(Peatix)/インスタ部
つくり方の 5 つのポイント
1「小さな船」に見えない形
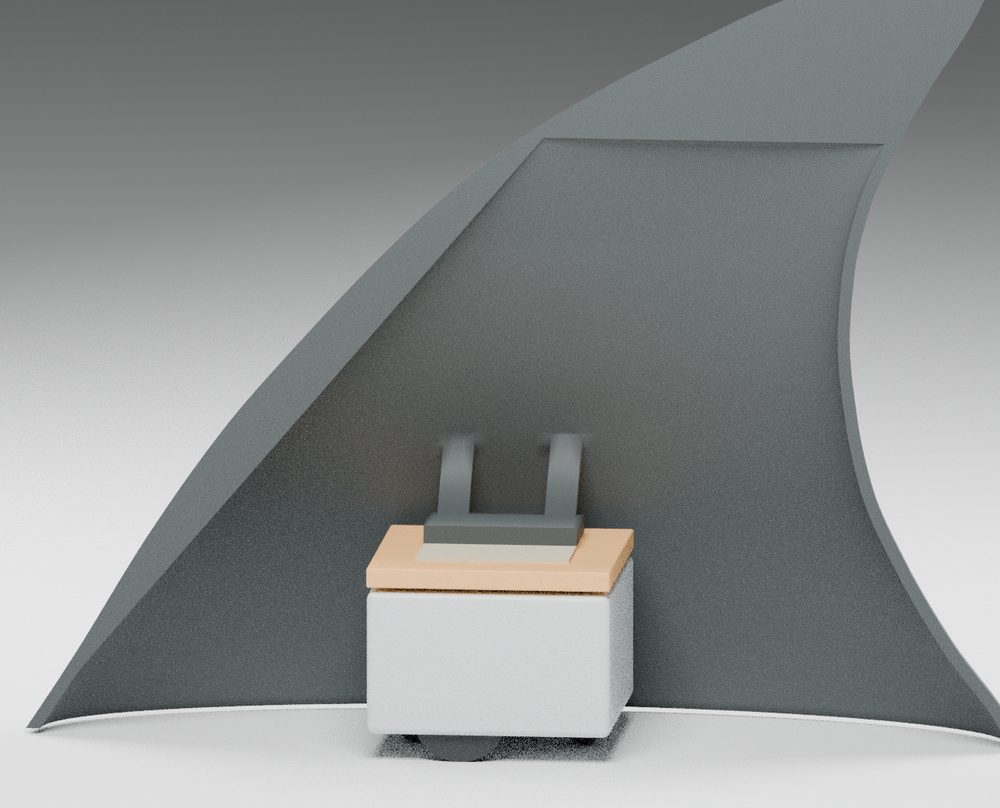
最初の形は、台座に載った乗り物に見えた。床の下から身体が現れているように見せるため、根元から先端まで滑らかにつなげ、toio を下から差し込んで隠し、下端を床すれすれまで伸ばした。
3D モデル最終データ(v06)。小は高さ 99・幅 130・厚さ 50mm、大は高さ 199・幅 200・厚さ 50mm。白い箱は、差し込み口に入る toio の位置の目安。「中の toio を透かす」で、下から差し込む取り付け部分が見える。
2背びれの高さは、海面上昇の実寸
10cm と 20cm の背びれは、すでに起きた変化と、これから起こりうる変化を足元で感じるためのものさし。
2 つは基準の期間が違う。20cm は「今からさらに 20cm」ではなく、10cm と足して 30cm にするものでもない。会場がその深さまで浸水するという予測でもない。
3見えない身体を想像させる
背びれの下には大きな身体があるつもりで、体どうしの間隔を空け、身体の長さを感じる大きなカーブで泳がせた。来場者からは、大小の背びれが並ぶと小さい方が尾びれに見えて、1 匹の大きなサメが泳いでいるようだった、という感想も届いた。
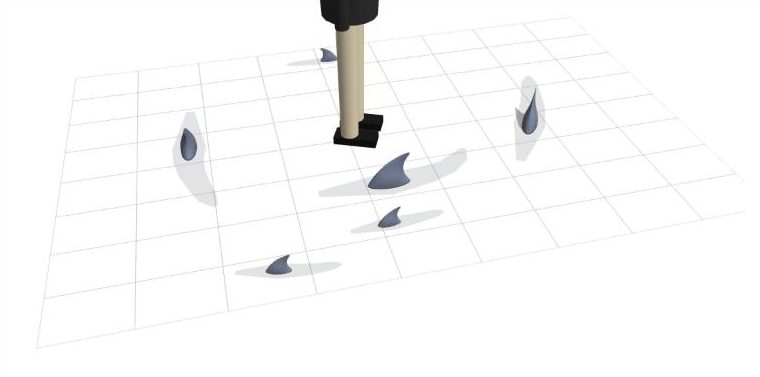
4人の脚を測って、囲む
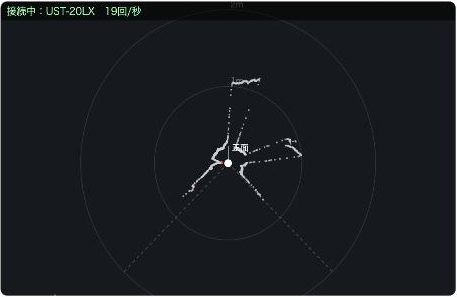
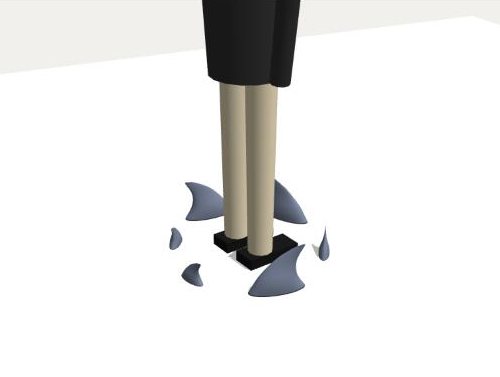
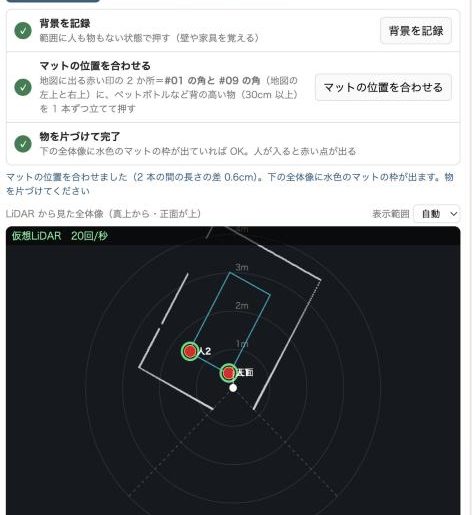
脚の高さに置いた LiDAR が、人の位置を 1 秒に 40 回測る。PC がそれを受け取り、背びれ 1 枚ずつの動きを決める。人がいなければ自由に泳ぎ、入ると集まって巡り、歩けばついていく。背びれはビームの下をくぐるので、測るのは人の脚だけ。
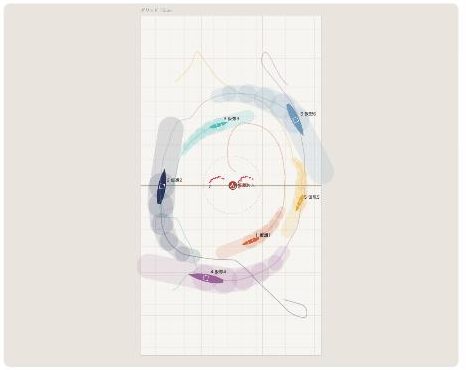
5会場で止まらないように
- シートの継ぎ目の段差でつまずく → 少し下がって向きを変え、越える。場所を覚えてほかの背びれも避ける。
- マットのすき間で位置を見失う → 止まらずに、そのまま向こうのシートへ渡る。
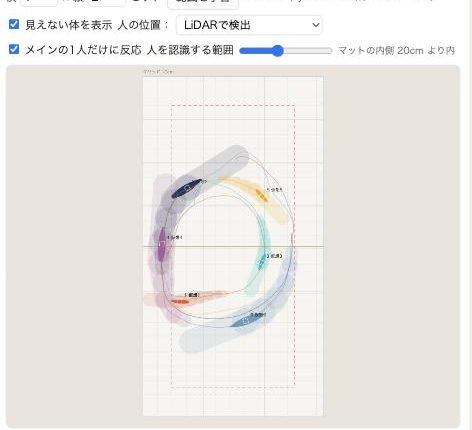
- 見物の人にまで反応して動けなくなる → マットの中のメインの 1 人だけに反応する。
展示の構成
床に敷いたマットの上を、ヒレを載せた toio が泳ぐ。人の位置は LiDAR が脚の高さで測り、PC がそれを受け取って、ヒレ 1 枚ずつの動きを 1 秒に 20 回決めて Bluetooth で送る。
lidar_bridge.pyLiDAR とブラウザの中継shark_toio.html(Chrome)人の検出・ふるまい・地図・3D・音
形をつくり、動かし、直しながら
企画から本番までの詳しい流れ。気になるところを開いて読めます。
01発想から試作へ日の出・花瓶・背びれなど並行した案から。好奇心にも脅威にも読める作品へ。詳しく
発想から試作へ
HOMEWORKS 2026 に向けて、日の出を届ける作品、集まって花束になる花瓶、床を泳ぐヒレなどを並行して考えていた。ヒレは、小型ロボット toio の上に背びれを載せて動かす構成。全身をつくらず一部だけを見せることで、その下の見えない世界を想像させようとした。
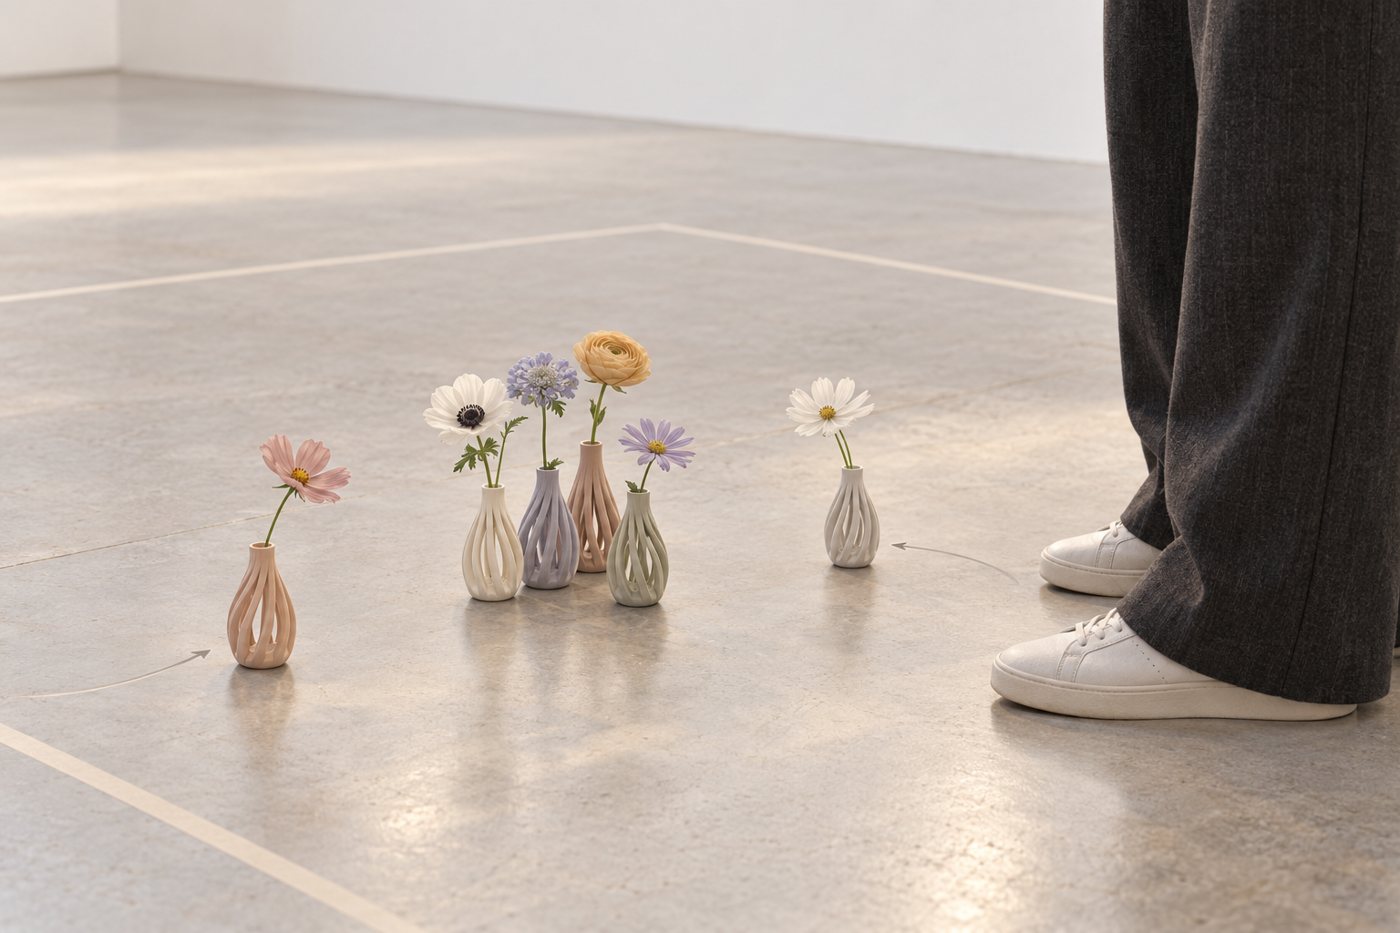
花瓶も toio に載せて走れることを試した(04 章のテスト映像)。
初めは形の面白さが先にあり、そこにどんな意味を持たせるかを相談していった。人を囲む動きが生む不穏さは無理に消さず、好奇心にも脅威にも読める作品として考えた。
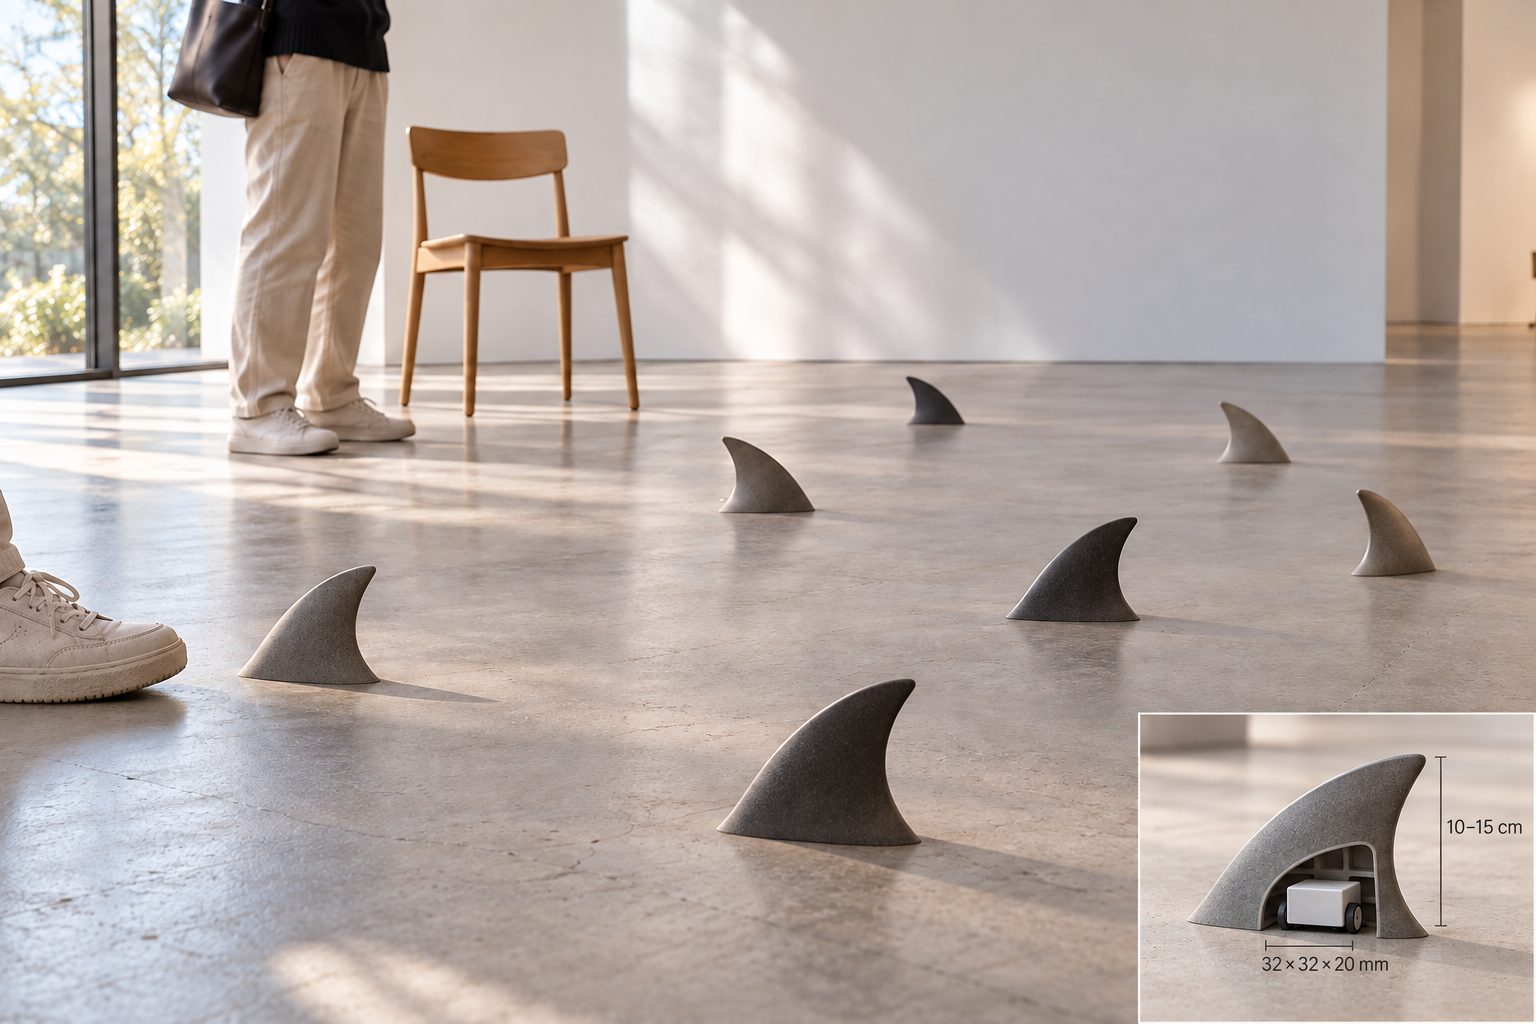
意味の 3 つの方向
- 海面上昇を実寸で感じる:ヒレの高さを、実感しにくい海面上昇の変化量に対応させる(つくり方のポイント 2)。
- 脅かす側と、脅かされる側:囲まれて怖いと感じる人間が、現実にはサメの生存を脅かしている。
- 見えない相手に、意図を感じる:反応するヒレに「気づかれた」「狙われている」と感じる。反応されたことと、理解されたことの違い。
サメが獲物の周りを回るのは、襲う前の合図として描かれがちだが、相手を確かめる様子見と考えられることも多い。人は意図を読み取るが、相手はただ確かめているだけかもしれない。
題は「Circling」と「潜むものたち」を検討し、後半は「潜むものたち」の方向で説明文を整えた。
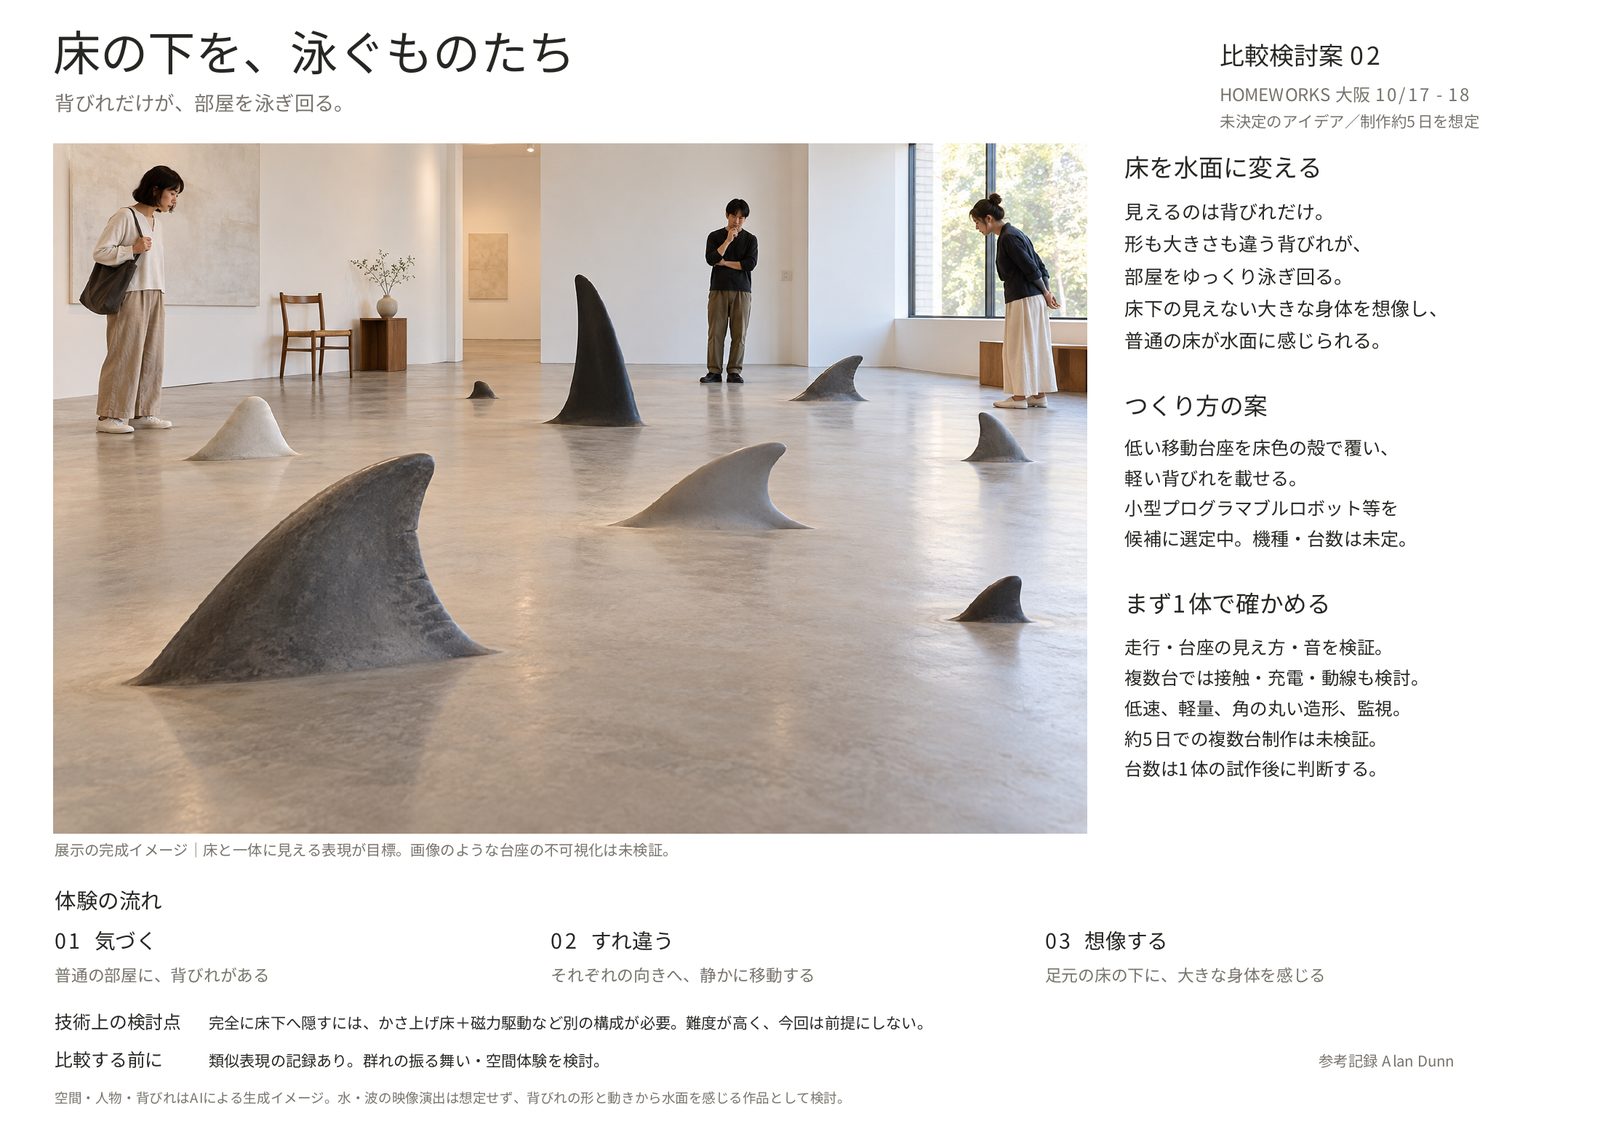
02「小さな船」に見えない形台座に載った乗り物に見えた初期形を、床から現れるような輪郭へ。詳しく
「小さな船」に見えない形
形を決める前に、Gemini で動きと見え方を確かめる短い映像をつくった。床を泳ぐ雰囲気はつかめた一方、近寄ると車体と車輪が見え、ヒレの殻をかぶった乗り物に見えてしまう。
実際に作った初期の 3D モデルも、根元の箱状のふくらみや床とのすき間のせいで、台座にヒレを載せた小さな船のように見えた。目指したのは、床の上を走る物体ではなく、床の下から身体の一部が現れているような見え方。
10 月 3 日に初期のヒレを印刷し、外観もよいことを確かめた。重さは支持材込みで 43.7g(ヒレ単体の重さとは別)。
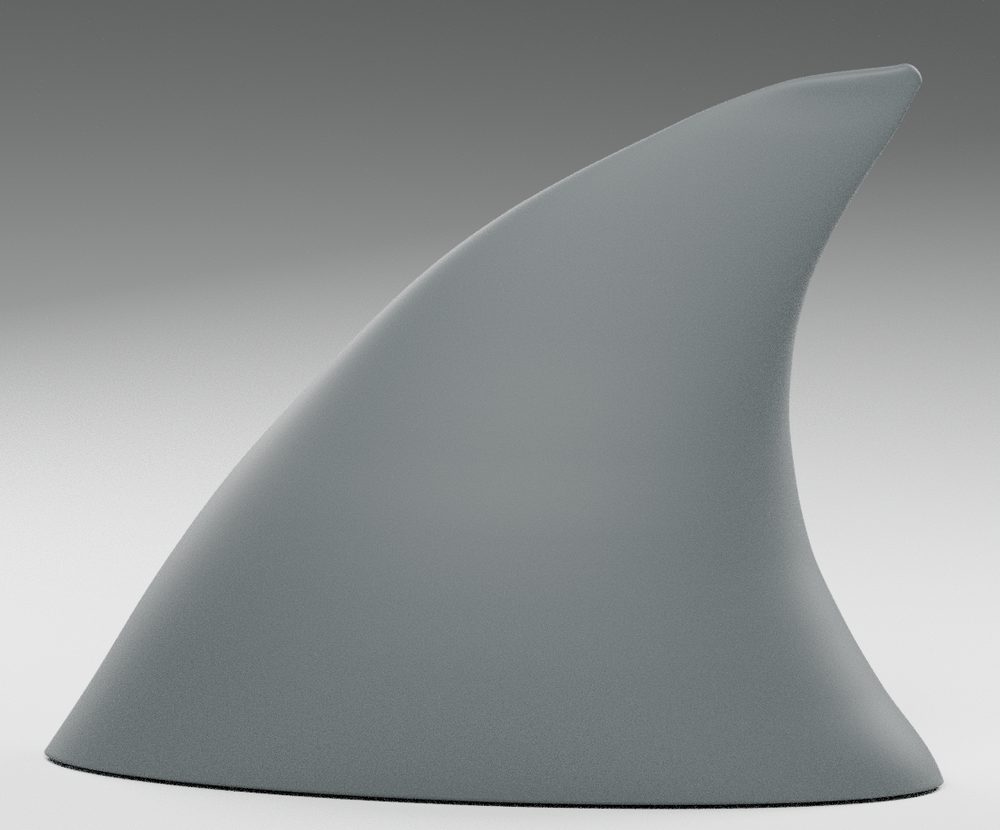
03取り付け方と大小の形テープ留めから差し込み式へ。大は 2 倍ではなく、幅も広げた。詳しく
取り付け方と大小の形
初めは toio のトッププレートにテープで留める構成だった。その後、接着に頼らず、下から toio を差し込める形にしたいという方向になり、差し込み式の取り付け部分を検討した。すき間を変えたフィットテスト部品で合わせ、取り付け部分とヒレを一体化した。
10 月 11 日に 10cm 版と 20cm 版のデータを作成。20cm 版は高さだけを伸ばすと細長く見えるため、横幅も広げた。取り付け部分は共通で、全体を単純に 2 倍にしたものではない。
大きいヒレは重さと重心が変わるので、走行の安定性も合わせて考える必要があった。
04実機を動かす2 台の toio で走行テスト。動きを比べるツールを作る。詳しく
実機を動かす
10 月上旬、2 台の toio にヒレや花瓶を載せても走れることを確かめた。これは初期の試作での結果で、20cm の最終モデルや多数台の同時制御とは別の段階として扱う。
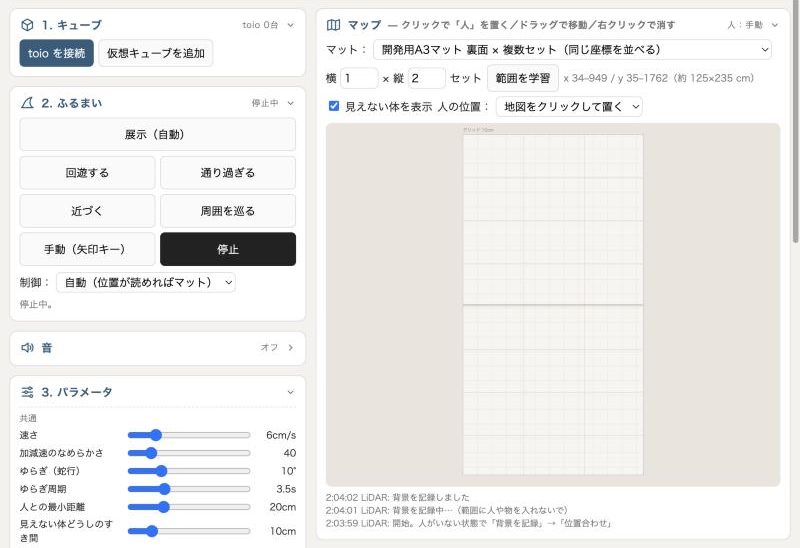
動きを比べるため、Mac の Chrome から Web Bluetooth で toio を直接動かす、インストール不要のツールを作った。「通り過ぎる」「近づく」「周囲を巡る」「回遊する」と手動操縦を切り替えられ、背の高いヒレが倒れないよう加減速をなめらかにしている。通信が途切れても 0.25 秒で止まり、Space キーで全台が止まる。
05自由に泳ぎ、人の周りを巡る検討用 CG での修正と、見えない体・止まらない動き。詳しく
自由に泳ぎ、人の周りを巡る
目指した体験の流れは、人がいないときはそれぞれが自由な方向に泳ぎ、人が入ると気づいたように進路を変え、一斉ではなく時間差で周囲へ集まってくる。人が移動すると、泳ぎ回る中心も移動する。
検討用の CG では、最初の自由遊泳が「結局、全員同じ方向に周回している」ように見えることが課題になった。個体ごとに向きを変え、向かい合う動きや内側を横切る軌道を入れて直した。ヒレの尖って後ろへ張り出す部分と進行方向が逆になっていた CG も修正し、自由遊泳 → 入場 → 周回 → 移動への追従を見せる 48 秒の検討用 CG にまとめた(実機の映像ではない)。
見えているヒレの下にも大きな身体がある。近くで並ぶと「下に別の生き物がいる」感じが崩れるので、ヒレごとに見えない体を持たせ、体どうしの余白を空けて泳ぐようにした。その場でくるくる回るより、身体の長さを感じる大きなカーブを目指している。
06色・床・人の見つけ方ブルーグレー、マットのつなぎ方、カメラから LiDAR へ。詳しく
色・床・人の見つけ方
色は白、マーブル、ブルーグレー、複数色の混在を画像や動画で比べ、基本はブルーグレー(Bambu PLA Basic 10602)にした。
普通の床をそのまま走る方が、床下に存在を感じる見え方になる。一方、toio の位置マットを使うと、位置と向きが正確に分かる。この見た目と制御の両立が課題だった。複数のマットをつなぐ構成、白いラグのように空間へ組み込む見せ方、家具との組み合わせなどを考えた。
マットをつなぐ
使ったのは toio 開発用 A3 プレイマット(TMD01SS)の裏面。12 枚で 1 つの座標空間(約 126 × 119cm)になる。複数セットを並べると同じ座標がくり返すので、toio SDK の MultiMat の考え方で、キューブごとに「いまどのセットにいるか」を覚え、端を越えたら隣へ移ったと数えるようにした。
人を見つける
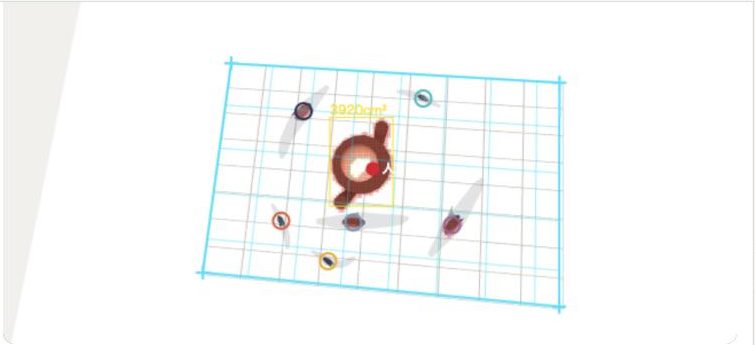
ロボットの位置と人の位置は別の問題として整理し、人の位置には上方カメラ、Kinect、手元の Hokuyo の LiDAR、赤外線などを比べた。まず天井カメラと 3D シミュレーターで検出から周回までを通しで試し、本番では LiDAR(UST-20LX)で脚を測る構成に調整した。LiDAR は高さ 25〜35cm に水平に置き、ヒレはビームの下をくぐる。
07本番:会場で直したこと会場で起きた 5 つの問題と、その場での対応。詳しく
本番:会場で直したこと
手元の LiDAR のうち URG-04LX は、通信はできたもののセンサー自身が異常を報告してレーザーが点かず、UST-20LX を使った。会場では、シートの継ぎ目や見物の人など、シミュレーションでは出てこなかった問題がいくつも起きた。
08AI・数字・これからAI の使い方、直す前と後の数字、残っている課題。詳しく
AI・数字・これから
AI について
制作では、企画や文章の相談に ChatGPT を、制御のプログラム、LiDAR との連携、3D シミュレーター、この記録ページの作成に Claude を使った。展示中のヒレの動きは、AI がその場で考えているのではない。センサーで測った人とヒレの位置から、「自由に泳ぐ」「人の周りを巡る」「ついていく」「ぶつからないよう避ける」といったルールを組み合わせたプログラムが、1 秒に 20 回動きを決めている。
相談の中では、高いレベルの判断と移動・衝突回避の制御を分ける案や、群れの動きをつくる Boids なども話題になったが、これらは採用した技術ではない。
直す前と後
どれも問題を再現した仮想環境(シミュレーション)で比べた数字で、実機での値ではない。
| 場面 | 直す前 | 直した後 |
|---|---|---|
| 狭いマットに 6 台 | 98% の時間 停止 | 一番長い停止 約 20 秒 |
| 継ぎ目の段差(8 か所) | 38〜52% 停止 | 0.2〜1.2%・最長 3 秒 |
| 継ぎ目で位置を見失う | 5〜6 台が抜けられない | 0 台・最長 3 秒 |
| LiDAR の誤検出(60 秒) | 5 人分 | 0 回 |
| LiDAR の位置合わせ(16 通り) | — | 位置 2cm・角度 0.3° 以内 |
これから
- LiDAR が 1 台なので、別の人の陰に入った人は見えない。2 台目を足すと死角が減る。
- 制御ツールは大きいヒレを小の相似拡大として扱っている。実際の寸法(200 × 200mm)に合わせたい。
- 検討用 CG と本番の映像を並べて、当初案から変わった部分を見せたい。
—機材とリンクtoio、開発用マット、LiDAR(北陽電機)など。詳しく
使った機材とソフト
- toio コア キューブヒレを載せて動かす小型ロボット。Bluetooth で PC から動かす。製品ページ技術仕様
- toio™ 開発用 A3 プレイマット(TMD01SS)A3 × 12 枚で 1 セット。裏面の「連番マット」は 3 列 × 4 行で 1 つの座標になる。2 セットを使用。スイッチサイエンス参考仕様図(PDF)
- 北陽電機 UST-20LXLiDAR(測域センサ)。検出距離 20m・走査角度 270°・1 回 25ms。LAN でつなぐ。製品ページ
- 北陽電機 URG-04LX手元にあったもう 1 台の LiDAR(生産終了品)。通信はできたが、センサーが異常を報告して今回は使えなかった。製品ページ
- Mac + Google ChromeWeb Bluetooth で toio を直接動かす。インストール不要の 1 枚のページ。
- 3D プリントのヒレBambu Lab PLA Basic Blue Grey(10602)。小 100mm・大 200mm の 2 サイズ(02・03 章)。
- three.js3D シミュレーターと、このページの 3D 表示。公式サイト